 RO
 English
6295.png "CHCNAV") ÎNCHIRIERE CHCNAV RS7
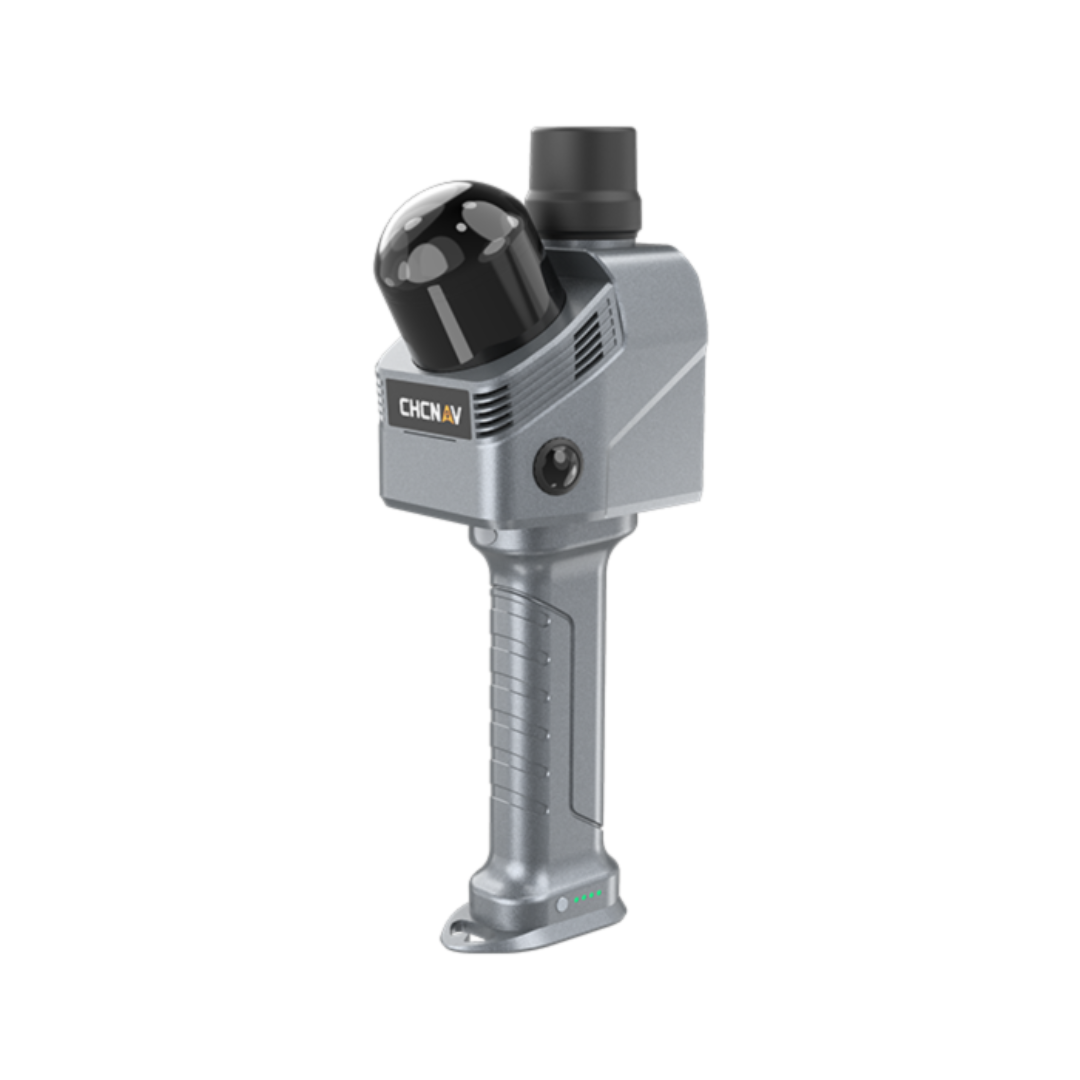
CHCNAV RS7 este un scaner portabil 3D LiDAR SLAM de înaltă performanță, conceput pentru aplicații de construcții, măsurători interioare și cartografiere 3D.
Prin combinarea tehnologiilor INS și SLAM, a unui IMU de înaltă precizie și a unui scanner LiDAR cu până la 1,15 milioane de puncte/s, RS7 oferă captarea rapidă și precisă a datelor 3D. Câmpul vizual ultra-larg de 360° × 189°, camerele duale HD și suportul pentru 3D Gaussian Splatting permit obținerea unor modele 3D detaliate și realiste.
Ediție:
Cod Produs:
C463
Ai nevoie de ajutor?
0770531656
- Descriere
- Review-uri (0)
| Specificații | |
|---|---|
| Caracteristici principale | LiDAR de înaltă frecvență, cu rată de măsurare de până la 1,15 milioane de puncte/s și câmp vizual ultra-larg de 360° × 189° |
| IMU de înaltă precizie | Instabilitate a biasului giroscopului de 0,5°/oră pentru urmărirea stabilă a mișcării și rezultate SLAM fiabile |
| Sistem de imagistică HD | Camere duale de 48 MP pentru imagini clare, colorizarea norilor de puncte și generarea modelelor 3D fotorealiste |
| 3D Gaussian Splatting | Motor CHCNAV HPGS 2.0 pentru generarea modelelor 3D Gaussian Splatting |
| Interfețe de expansiune | Interfață hardware deschisă și suport SDK pentru extinderea funcționalităților |
| Avantaje principale | |
| Scanare | LiDAR portabil 3D SLAM |
| Rată maximă de măsurare | 1.152.000 puncte/s în modul Dual Return |
| Câmp vizual | 360° × 189° |
| IMU | 500 Hz |
| Instabilitate bias giroscop | 0,5°/oră |
| Camere | Camere duale de 48 MP |
| 3D Gaussian Splatting | Suport 3D Gaussian Splatting |
| Precizie absolută | Până la <3 cm RMS |
| Precizie relativă | <1 cm |
| Repetabilitate | <2 cm |
| Stocare internă | 512 GB |
| Autonomie | Până la 150 minute |
| Greutate | 1,2 kg cu mâner și baterie |
| Protecție | IP64 |
| Conectivitate | Wi-Fi 2,4 / 5 GHz și Bluetooth 5.3 |
| Aplicații | |
| Aplicație | Măsurători și cartografiere interioară |
| Aplicație | Construcții |
| Aplicație | Ridicări 3D |
| Aplicație | Documentarea clădirilor și infrastructurii |
| Aplicație | Generarea norilor de puncte |
| Aplicație | Modelare 3D |
| Aplicație | Realitate digitală și reconstrucție 3D |
| Aplicație | Scanarea coridoarelor, scărilor și spațiilor complexe |
| Aplicație | Generarea modelelor 3D Gaussian Splatting |
| Performanță generală sistem | |
| Acuratețe absolută | H: <3 cm RMS / V: <3 cm RMS |
| Acuratețe relativă | <1 cm |
| Repetabilitate | <2 cm |
| Mod alimentare | Baterie integrată în mâner |
| Capacitate baterie | 47,5 Wh |
| Timp de funcționare | 150 minute (o baterie) |
| Consum energie | 16 W |
| Stocare date | 512 GB |
| Greutate | 1200 g cu mâner și baterie |
| Temperatură de operare | -20 °C până la +50 °C |
| Grad de protecție | IP64, conform IEC 60529 |
| Scanner laser | |
| Clasificare laser | Clasa 1 – Sigur pentru ochi |
| Rază | 40 m @ 10% reflectivitate |
| Canale | 64 |
| Rată maximă efectivă de măsurare | Single Return: 576.000 pct/s / Dual Return: 1.152.000 pct/s |
| Câmp vizual | 360° × 189° |
| Lungime de undă | 905 nm |
| Sistem de poziționare și orientare | |
| Sistem GNSS | GPS L1, L2, L5 / GLONASS L1, L2 / BeiDou B1, B2, B3 / Galileo E1, E5a, E5b |
| Rată de actualizare IMU | 500 Hz |
| Instabilitate bias giroscop | 0,5°/oră |
| Random walk giroscop | 0,01°/√oră |
| Instabilitate bias accelerometru | 10 µg |
| Random walk accelerometru | 0,017 m/s/√oră |
| Cameră | |
| Număr camere | 2 |
| Rezoluție | 48 MP |
| Dimensiune senzor | 1/2 inch |
| Câmp vizual (FOV) | 340° (H) × 360° (V) |
| Comunicație | |
| Wi-Fi | 2,4 GHz și 5 GHz, IEEE 802.11n/ac (U-NII-1/3) |
| Bluetooth | V5.3 (BR + EDR + BLE) |
| Porturi | 1 × USB V3.0 Type-C pentru descărcare date / filet montare 1/4″ |
| Software opțional | |
| SmartGo | Controlul achiziției de date, afișarea punctelor în timp real etc. |
| CoPre | Procesare POS, ajustare și rafinare, generare nori de puncte, modelare 3D, nori de puncte colorați, modele mesh 3D și 3D Gaussian Splatting (3DGS) |
| CoProcess 2025 | Procesare nori de puncte cu instrumente CAD integrate |
| Pachetul include | |
| Produs inclus | 1 X CHCNAV RS7 |
Daca doresti sa iti exprimi parerea despre acest produs poti adauga un review.
Scrie un review
Produse similare